引言
基于图像的产品数据获取技术通过非接触式光学测量快速采集产品表面几何与纹理信息,广泛应用于逆向工程、质量检测和数字孪生等领域。原始图像往往含有噪声、畸变、遮挡与冗余信息,必须经过系统的数据处理才能转化为可用的产品数据。本文围绕该技术中的数据处理环节,梳理从图像预处理到三维模型重建的关键方法与流程。
一、数据处理的总体流程
基于图像的产品数据获取通常包括图像采集、图像预处理、特征提取与匹配、三维重建、点云后处理以及模型输出等阶段。数据处理贯穿其中,核心目标是在保证精度的前提下提高数据质量与处理效率。整体流程可概括为:原始图像→去噪与校正→特征检测与匹配→稀疏/稠密重建→点云滤波与配准→网格化与优化→产品数据输出。
二、图像预处理
图像预处理旨在消除采集过程中的干扰,提升后续特征提取的稳定性。常用方法包括:
1. 噪声抑制:采用高斯滤波、中值滤波或双边滤波去除传感器噪声,其中双边滤波在平滑噪声的同时保留边缘信息,适合表面缺陷检测场景。
2. 畸变校正:利用相机标定获得的内部参数与畸变系数,对径向与切向畸变进行校正,保证几何测量的准确性。
3. 图像增强:通过直方图均衡化、对比度拉伸或自适应增强改善弱纹理区域的可见性,提高特征点数量与分布均匀性。
4. 感兴趣区域提取:根据产品轮廓先验分割目标区域,减少背景干扰与计算量。
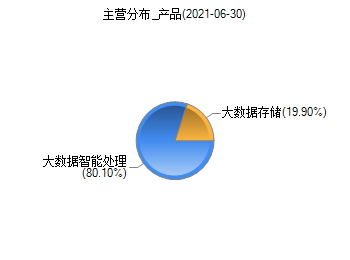
为了直观呈现清洗前后的数据分布共性,此处配一张清洗前后数值分布对比的图表说明。
三、特征提取与匹配
特征提取是图像数据向几何信息转化的关键。传统方法使用SIFT、SURF、ORB等算子检测关键点并生成描述子,适用于纹理丰富的产品表面;对于弱纹理或反光表面,可采用基于边缘、直线或模板匹配的方法,或引入深度学习特征提取网络。特征匹配阶段通常结合最近邻搜索与RANSAC几何约束剔除误匹配,提高匹配可靠性。
四、三维重建中的数据处理
根据应用需求,三维重建可采用双目立体视觉、结构光或运动恢复结构(SfM)等方法。数据处理重点包括:
- 稀疏重建:通过光束法平差优化相机位姿与三维点坐标,降低重投影误差。
- 稠密匹配:采用立体匹配算法生成视差图,进而转换为深度与点云数据,需处理遮挡与弱纹理区域的孔洞。
- 多视图融合:将不同视角的点云统一到同一坐标系,为后续配准做准备。
五、点云后处理与模型优化
原始点云通常存在离群点、冗余点与噪声,需要经过以下处理:
- 滤波去噪:统计滤波与半径滤波去除离群点,体素栅格下采样在保留几何特征的同时降低数据量。
- 点云配准:基于特征对应或ICP算法实现多视角点云的精配准,提高整体模型的完整性。
- 网格重建:采用泊松重建或Delaunay三角化生成表面网格,并通过孔洞修补与平滑优化改善表面质量。
- 精度评价:利用标准球、量块等参考物或已知尺寸特征进行误差分析,验证数据处理的几何精度。
六、关键问题与发展趋势
当前数据处理面临弱纹理与高反光表面特征稀缺、大规模点云处理效率不足以及精度与实时性难以兼顾等问题。未来发展趋势包括:深度学习驱动的端到端特征提取与重建、多传感器融合的数据处理框架,以及面向工业现场的实时在线处理与边缘计算方案。
数据处理是基于图像的产品数据获取技术中决定最终数据质量的核心环节。通过规范的预处理、稳健的特征匹配、精确的三维重建与系统的点云后处理,可以有效提升产品数据的完整性、精度与可用性,为逆向设计、质量检测与智能制造提供可靠的数据基础。