引言
数字孪生系统通过构建物理实体的虚拟镜像,实现智慧城市、园区和工厂的数字化管理与可视化展示。其中,扫描建模与Web3D产品展示是关键技术,而高效的数据处理是保障系统性能与用户体验的核心。本文将探讨数字孪生系统中的数据处理流程,涵盖从数据采集、处理到Web3D展示的全链路优化。
1. 数据采集与来源
数字孪生的数据源多样,包括:
- 激光扫描/LiDAR:生成高精度点云数据,用于城市建筑、园区地形和工厂设备的三维建模。
- 倾斜摄影:通过无人机采集多视角影像,构建实景三维模型。
- IoT传感器:实时采集环境、设备状态等动态数据。
- BIM/CAD:提供建筑与设备的结构化设计数据。
2. 数据处理关键流程
2.1 数据清洗与预处理
- 点云去噪:采用统计学滤波或半径滤波移除离群点。
- 数据配准:将多源点云对齐至统一坐标系。
- 格式转换:统一为通用的3D格式(如glTF、OBJ)以便后续处理。
2.2 三维重建与轻量化
- 网格重建:利用泊松重建或Delaunay三角化将点云转换为网格模型。
- 模型简化:通过顶点聚类或边折叠算法减少面片数,保持视觉保真度。
- LOD(细节层次)生成:为不同距离的视点生成多级细节模型,优化渲染性能。
- 纹理烘焙:将高精度纹理烘焙至低模,减少实时渲染开销。
2.3 数据融合与语义化
- 空间数据融合:将BIM、GIS与点云模型对齐,构建统一场景。
- 语义标注:为模型对象添加属性标签(如设备类型、位置),支持查询与分析。
2.4 动态数据集成
- 实时数据流处理:通过MQTT、WebSocket等协议接入IoT数据,与静态模型关联。
- 数据更新机制:增量更新动态数据,避免全量重传。
3. Web3D产品展示的数据处理优化
3.1 格式与压缩
- glTF/GLB格式:作为Web3D标准,支持PBR材质与动画,采用Draco压缩几何数据。
- 纹理压缩:使用KTX2 + Basis Universal减少纹理体积。
3.2 流式加载与渐进式渲染
- 分块加载:将大场景划分为 tile,按需加载可见区块。
- 渐进式传输:优先传输低模,再逐步替换为高模。
3.3 渲染性能优化
- 实例化渲染:对重复对象(如路灯、设备)使用实例化绘制。
- 视锥剔除与遮挡剔除:减少不必要的绘制调用。
- GPU加速:利用WebGL 2.0/WebGPU提升渲染效率。
4. 应用案例
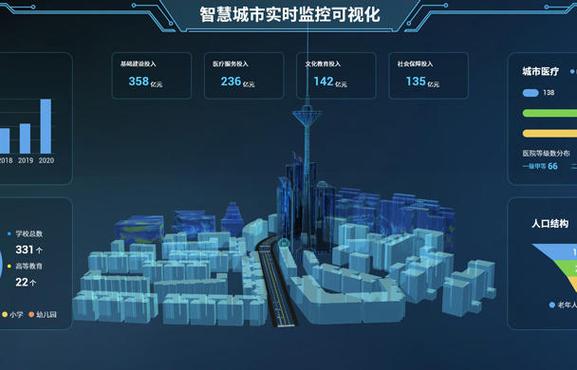
- 智慧城市:某新区通过倾斜摄影与LiDAR扫描构建城市白模,集成实时交通数据,在Web端实现流畅的漫游与查询。
- 智慧园区:园区管理平台融合BIM与IoT数据,通过轻量化模型与动态数据可视化,提升运维效率。
- 工厂数字孪生:工厂设备扫描建模后,生成LOD模型,结合实时传感器数据,在Web3D中展示设备状态与生产流程。
5. 挑战与展望
- 数据一致性:多源数据融合时的精度与语义对齐仍具挑战。
- 实时性:大规模动态数据的Web端实时渲染需进一步优化。
- 标准化:推动3D数据格式与接口的标准化,促进生态互通。
随着5G、边缘计算与WebGPU的发展,数字孪生的数据处理将更加高效,Web3D展示将更加逼真与交互友好。
##
数字孪生系统的数据处理是连接物理世界与数字世界的桥梁。通过高效的扫描建模、数据轻量化与Web3D优化,智慧城市、园区和工厂的数字孪生应用将迈向更高水平的可视化与智能化。